در جریان کنفرانس سالانه ROSCon در تورنتو، غول پردازش گرافیکی جهان، انویدیا، از نسخه جدید فریمورک محبوب رباتیک خود با نام NVIDIA Isaac ROS 5.0 رونمایی کرد. این انتشار نقطه عطف مهمی در گذار از برنامهنویسی سنتی رباتها به سوی «رباتیک عاملی» (Agentic Robotics) و هوش مصنوعی فیزیکی به حساب میآید.
انویدیا با این بهروزرسانی بزرگ، امکان بهرهگیری از عاملهای خودکار هوش مصنوعی (AI Agents) را برای جامعه ۱.۳ میلیون نفری توسعهدهندگان ROS فراهم کرده است؛ تحولی که روند کدنویسی، شبیهسازی و استقرار رباتها را در محیطهای واقعی بهشدت سریعتر و هوشمندتر میکند.
عصر جدید رباتیک عاملی (Agentic Robotics) چیست؟
تا پیش از این، طراحی و پیادهسازی سامانههای رباتیک نیازمند نوشتن دستی خطوط پیچیده کد برای تکتک حرکات، سنسورها و تصمیمگیریها بود. در رویکرد Agentic Robotics، عاملهای خودمختار هوش مصنوعی وارد میدان میشوند تا وظایفی همچون ناوبری در کدهای بزرگ، خودکارسازی تسکهای تکراری و انطباق ربات با محیط را بر عهده بگیرند.
انویدیا در Isaac ROS 5.0 مستنداتی کاملاً سازگار با عاملهای هوشمند (Agent-ready documentation) توسعه داده است. این یعنی یک ایجنت هوش مصنوعی میتواند نیت و دستور مهندس رباتیک را مستقیماً دریافت کرده و آن را به پکیجهای اجرایی و دستورات کنترلی در اکوسیستم ROS تبدیل کند.
ویژگیهای کلیدی و جهش فنی در Isaac ROS 5.0
نسخه جدید انویدیا ایزاک مجموعهای از ابزارهای نسل جدید را با پشتیبانی از سیستمعامل Ubuntu 24.04 و نسخه جدید پلتفرم رباتیک ROS Lyrical ارائه میدهد:
- مدیریت بهینه حافظه سختافزاری: انویدیا با همکاری «اتحادیه رباتیک متنباز» (OSRA) یک رابط استاندارد و خنثی از نظر برند (Vendor-neutral) برای تبادل سریع دادهها روی حافظه سختافزاری توسعه داده که به نرمافزارهای رباتیک اجازه میدهد با نهایت کارایی از شتابدهندههای پردازش گرافیکی و CUDA بهرهمند شوند.
- تیونینگ خودکار بینایی ماشین (FoundationStereo): با این مهارت جدید، عاملهای AI میتوانند مدلهای سهبعدی بینایی استریو را متناسب با زاویه دوربین، شرایط نوری و پیکربندی سنسورهای فیزیکی هر ربات بهصورت خودکار کالیبره و بهینهسازی کنند.
- انعطاف در عملیات Pick and Place: مهارت برداشتن و جابهجایی اشیاء که قلب تپنده اتوماسیون صنعتی و انبارداری مدرن است، اکنون بهعنوان یک ماژول مستقل و سازگار با عاملهای هوش مصنوعی ارائه شده است.
جهش ۵.۵ برابری در تخمین موقعیت اشیاء با FoundationPose
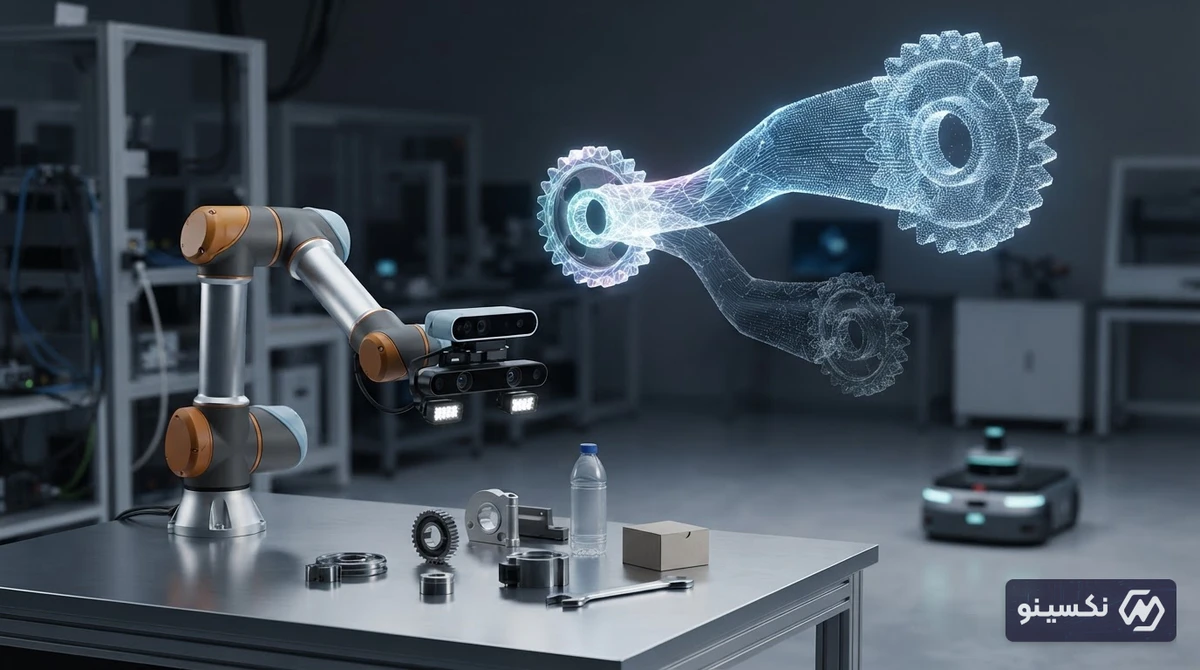
یکی از درخشانترین بخشهای Isaac ROS 5.0، ارتقای کتابخانه استنتاج FoundationPose است. این مدل پایه که وظیفه تشخیص و ردیابی لحظهای ژست حرکتی و زاویه قرارگیری اشیاء (Pose Estimation) را بر عهده دارد، اکنون تا ۵.۵ برابر سریعتر از نسلهای قبلی عمل میکند. این افزایش سرعت پردازش، توانایی رباتها را در تعامل بیدرنگ با قطعات در حال حرکت در خطوط تولید و کارخانهها دگرگون میسازد.
| قابلیت | روشهای سنتی در ROS | رویکرد Isaac ROS 5.0 انویدیا |
|---|---|---|
| کالیبراسیون سنسورها | تنظیم دستی و زمانبر توسط مهندس | انطباق خودکار توسط عامل هوش مصنوعی (FoundationStereo) |
| ردیابی موقعیت اجسام | سرعت محدود با نیاز به آموزش مجدد | ۵.۵ برابر سریعتر با مدل عمومی FoundationPose |
| تبادل داده گرافیکی | ربات محدود به گلوگاههای حافظه CPU | انتقال شتابیافته روی حافظه سختافزاری با پشتیبانی کامل CUDA |
| توسعه منطق نرمافزار | کدنویسی دستی تمام فرآیندها | همکاری مشترک توسعهدهنده انسانی و عامل هوش مصنوعی |
گسترش اکوسیستم متنباز و سختافزارهای لبه (Edge AI)
انویدیا استراتژی خود را صرفاً به نرمافزار محدود نکرده است. پروژه متنباز AgenticROS با حمایت شرکت فناوری ادراک سهبعدی RealSense، فریمورک Isaac ROS را به مدلهای باز NVIDIA Nemotron متصل کرده است.
این همکاری به دوربینهای پیشرفته AI-Native جدید مانند RealSense D585 Pro اجازه میدهد دادههای بصری خود را بهطور مستقیم و بدون افت فریم برای پردازش به پلتفرمهای لبه مانند NVIDIA Jetson Thor ارسال کنند. همچنین همکاری با شرکت Intrinsic (متعلق به هلدینگ آلفابت) نشان میدهد پلتفرم جدید انویدیا بهزودی در قلب سلولهای خودکار و پروژههای ماشینورزی (Machine Tending) صنعتی بهکار گرفته خواهد شد.
پیامدهای استراتژیک برای بازار رباتیک و زنجیره تأمین
اقدام اخیر انویدیا نشاندهنده چشمانداز وسیعتر این شرکت برای تسلط بر «هوش مصنوعی فیزیکی» است. در شرایطی که شرکتهای تولیدی با کمبود نیروی کار ماهر مواجه هستند، کاهش پیچیدگیهای ساخت رباتهای صنعتی، زمان ورود محصولات به خطوط تولید را از چند ماه به چند روز کاهش میدهد. تلفیق پردازندههای سری جتسوان با نرمافزارهای عاملی متنباز، عملاً انویدیا را به تأمینکننده بلامنازع زیرساخت انقلاب صنعتی چهارم تبدیل میکند.
جمعبندی
انتشار Isaac ROS 5.0 یک ارتقای نرمافزاری ساده نیست؛ بلکه نشانهای واضح از ادغام دو دنیای هوش مصنوعی مولد و رباتیک عملیاتی است. با ورود عاملهای هوش مصنوعی به فرایند توسعه، مرزهای غیرممکن در ساخت ماشینهای خودران و بازوهای صنعتی در حال محو شدن هستند و اکوسیستم متنباز به رهبری انویدیا، ستون فقرات اتوماسیون نسل آینده را شکل میدهد.
سؤالات متداول
پلتفرم NVIDIA Isaac ROS 5.0 چیست؟
مجموعهای جامع از پکیجهای نرمافزاری متنباز و شتابیافته با پردازندههای گرافیکی انویدیا است که بر پایه سیستمعامل رباتیک (ROS) توسعه یافته و ابزارهای لازم برای بینایی، ناوبری و هوش مصنوعی فیزیکی را در اختیار توسعهدهندگان قرار میدهد.
مفهوم رباتیک عاملی (Agentic Robotics) در نسخه جدید به چه معناست؟
به معنای ورود عاملهای خودکار هوش مصنوعی (AI Agents) به روند ساخت و مدیریت رباتها است که میتوانند بدون نیاز به کدنویسی جزءبهجزء، وظایفی مانند کالیبراسیون، نوشتن کدها و کنترل عملکرد ربات را با نظارت انسان انجام دهند.
مدل FoundationPose چه پیشرفتی داشته است؟
سرعت استنتاج و ردیابی موقعیت و زاویه اجسام در FoundationPose نسبت به قبل تا ۵.۵ برابر سریعتر شده که واکنشپذیری بلادرنگ رباتها را بهشدت افزایش میدهد.
چه سختافزارهایی با پلتفرم جدید انویدیا هماهنگ شدهاند؟
پلتفرمهای هوش مصنوعی لبه سری NVIDIA Jetson (بهویژه Jetson Thor) و سنسورها و دوربینهای هوشمند جدید نظیر RealSense D585 Pro بهطور کامل با این فریمورک هماهنگ هستند.