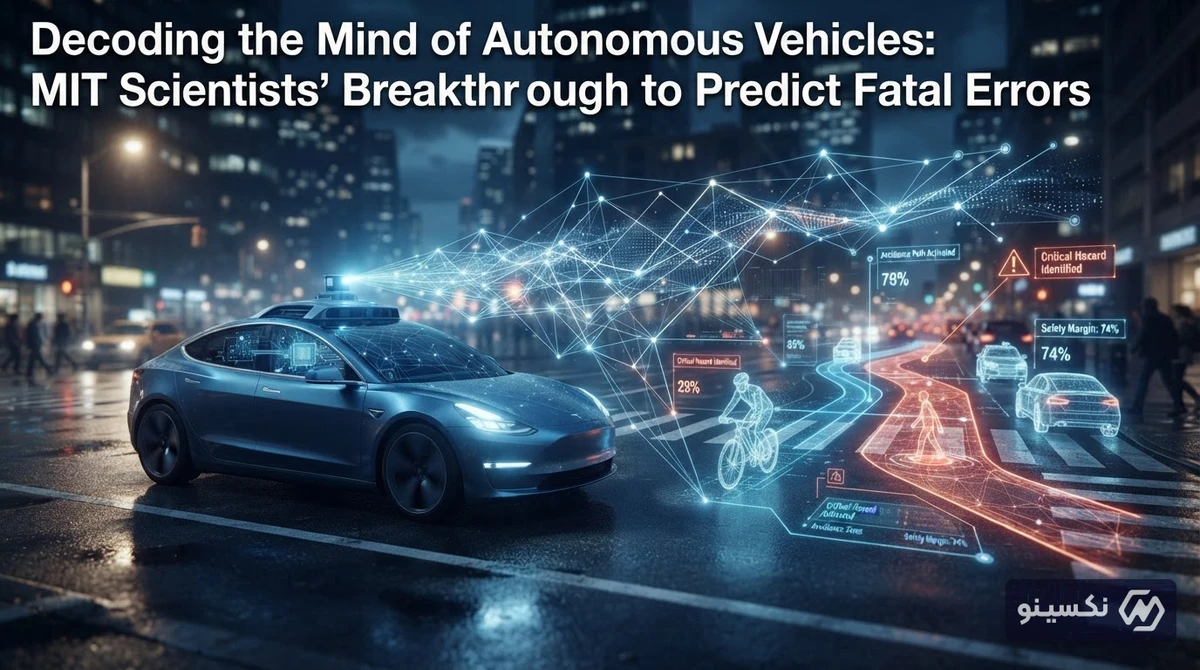
یکی از بزرگترین موانع پیشروی فراگیر شدن خودروهای خودران، پدیدهای موسوم به «جعبه سیاه» در هوش مصنوعی است؛ وضعیتی که در آن انسانها نمیدانند اتومبیل بر چه اساسی تصمیمگیری میکند و چه زمانی ممکن است دچار اشتباهی فاجعهبار شود. اکنون، پژوهشگران دانشگاه امآیتی (MIT) با معرفی سامانهای پیشگامانه به نام CW-Net، گامی بزرگ برای حل این چالش برداشتهاند تا انسانها بتوانند رفتارهای پرخطر این خودروها را پیش از وقوع پیشبینی و مهار کنند.
معمای جعبه سیاه؛ چرا خودروهای خودران غیرقابل پیشبینی هستند؟
توسعه وسایل نقلیه خودران در سالهای اخیر جهش چشمگیری داشته است، اما حوادث غیرمنتظره—از ترمزهای ناگهانی بیدلیل گرفته تا تصادف با موانع ثابت—همواره نشان دادهاند که شبکههای عصبی عمیق با وجود قدرت بالا، غیرقابلپیشبینی هستند. در سیستمهای متداول امروزی، مدلهای یادگیری ماشین دادههای حسگرها (نظیر دوربین و لیدار) را دریافت و مستقیماً به دستورات حرکتی مثل چرخش فرمان یا ترمز تبدیل میکنند. در این فرآیند، مشخص نیست هوش مصنوعی چه مفهومی از محیط را درک کرده و بر پایه چه استدلالی تصمیم گرفته است.
این عدم شفافیت باعث میشود راننده یا ناظر ایمنی نتواند تشخیص دهد که آیا خودرو متوجه حضور یک عابر پیاده شده یا قرار است بدون کاهش سرعت به حرکت خود ادامه دهد. در نتیجه، انسانها فرصت کافی برای مداخله بهموقع و جلوگیری از سانحه را از دست میدهند.
سامانه CW-Net چیست و چگونه ذهن هوش مصنوعی را میخواند؟
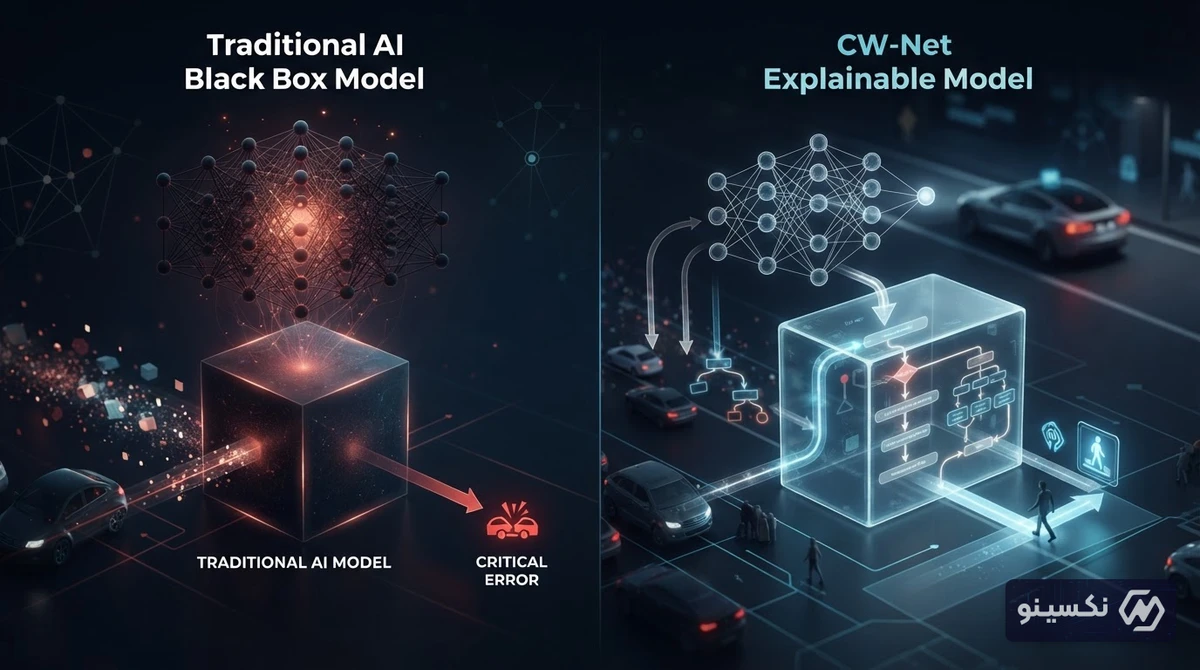
محققان دانشگاه امآیتی سیستمی نوآورانه به نام CW-Net (سرنام Concept-Whitened Network) طراحی کردهاند که فرآیند استدلال هوش مصنوعی را به مفاهیم قابل درک برای انسان ترجمه میکند. این سامانه برخلاف مدلهای سنتی که مانند یک جعبه سیاه عمل میکنند، لایههای میانی شبکه عصبی را به گونهای سازماندهی میکند که هر بخش به یک مفهوم فیزیکی مشخص (مانند «عابر پیاده»، «چراغ قرمز»، «جاده لغزنده» یا «کاهش فاصله با مانع») متصل باشد.
اوئن کنی (Eoin Kenny)، از پژوهشگران ارشد این پروژه میگوید: «بهجای اینکه پس از توقف ناگهانی خودرو مات و مبهوت بمانیم، دادههای بلادرنگ و قابل فهم به ما بازخوردی میدهند که وضعیت تصمیمگیری خودرو را در همان لحظه ارزیابی و آزمایش کنیم.»
به لطف این ساختار، سیستم در هر لحظه مشخص میکند که چه مفاهیمی در تصمیم نهایی خودرو فعال شدهاند. اگر خودرویی در نزدیکی تقاطع متوقف شود، سرنشین یا مهندس ناظر بلافاصله پیامی مانند «تشخیص عابر پیاده در خطکشی» یا «تشخیص مانع در مسیر» دریافت میکند. اما اگر خودرو در برابر یک مانع خطرناک هیچ سیگنالی مبنی بر درک آن مانع ارسال نکند، راننده انسان متوجه نقص شناختی هوش مصنوعی شده و بلافاصله کنترل فرمان را به دست میگیرد.
مقایسه معماری هوش مصنوعی سنتی با مدل قابلتفسیر CW-Net
برای درک بهتر تفاوت این دو رویکرد در مدیریت ایمنی خودروهای بدون راننده، میتوان ویژگیهای کلیدی آنها را در جدول زیر مقایسه کرد:
| ویژگی | مدلهای سنتی جعبه سیاه (Black-Box) | رویکرد نوین CW-Net (تفسیرپذیر) |
|---|---|---|
| نحوه پردازش دادهها | ورودی تصویر/حسگر مستقیم به خروجی فرمان | پردازش دادهها از طریق نگاشت مفاهیم انسانی |
| میزان شفافیت تصمیمگیری | نامشخص و غیرقابل تحلیل در لحظه | کاملاً شفاف و مبتنی بر مفاهیم قابل درک |
| امکان مداخله پیشدستانه | تنها پس از بروز رفتار اشتباه خودرو | پیش از تصمیم نهایی و با مشاهده سوءتفاهم هوش مصنوعی |
| اعتمادپذیری و تست ایمنی | نیاز به میلیونها کیلومتر تست تجربی کور | امکان تست و عیبیابی دقیق در سناریوهای مرزی (Edge Cases) |
تاثیر این دستاورد بر رقابت تسلا، ویمو و غولهای فناوری
این فناوری در برههای حساس معرفی میشود؛ زمانی که رگولاتورهای جهانی و سازمانهای ایمنی ترافیک (نظیر NHTSA در آمریکا) سختگیریهای شدیدی را بر شرکتهایی نظیر تسلا (با فناوری FSD)، ویمو (Waymo متعلق به گوگل) و کروز (Cruise متعلق به جنرال موتورز) اعمال کردهاند. گزارشهای مکرر از خطاهای عجیب سامانههای خودران—مانند توقف در برابر بیلبوردهای تبلیغاتی یا عدم تشخیص ماشینهای امدادی—باعث تردید عمومی و کندی روند قانونگذاری شده است.
پیادهسازی فناوریهایی از جنس CW-Net میتواند به سه شکل صنعت خودروهای خودران را متحول کند:
- تسهیل مجوزهای قانونی: نهادهای نظارتی به سیستمهایی که قابلیت توضیح منطقی تصمیمات خود را دارند، بسیار سریعتر از مدلهای غیرشفاف مجوز تردد سطح ۴ و ۵ اعطا خواهند کرد.
- ارتقای تجربه کاربری و اعتماد سرنشینان: خودرویی که دلایل مانورهای ناگهانی خود را به زبان ساده روی مانیتور کابین نمایش میدهد، حس امنیت بسیار بیشتری به مسافران منتقل میکند.
- کاهش چشمگیر هزینههای توسعه و عیبیابی: مهندسان نرمافزار میتوانند دقیقاً بفهمند که خطای خودرو ناشی از ضعف در حسگرها بوده یا استدلال اشتباه در لایههای تحلیلی، که این امر روند پچهای نرمافزاری را متحول میکند.
مسیر پیشرو؛ چالشهای تجاریسازی هوش مصنوعی تفسیرپذیر
با وجود موفقیت چشمگیر CW-Net در محیطهای آزمایشگاهی و شبیهسازیها، پیادهسازی سراسری آن در خطوط تولید انبوه نیازمند حل چالشهایی از جمله بار پردازشی است. تبدیل دادههای خام با حجم ترابایتی حسگرها به مفاهیم معنایی در کسری از میلیثانیه، فشار مضاعفی بر چیپستهای پردازشی داخل خودرو وارد میکند. با این حال، دانشمندان MIT معتقدند بهینهسازیهای سختافزاری جدید میتواند این فناوری را به هسته اصلی سیستمهای خودران نسل بعد تبدیل کند.
جمعبندی
دستیابی به خودروهای کاملاً مستقل و بینیاز از راننده، صرفاً با افزایش دادههای یادگیری ماشین محقق نمیشود؛ بلکه نیازمند ساخت پلی از جنس اعتماد و درک متقابل میان انسان و الگوریتمهاست. نوآوری CW-Net نشان میدهد که آینده هوش مصنوعی در قابلیت تفسیرپذیری و شفافیت نهفته است؛ رویکردی که نهتنها خطاهای رانندگی خودران را پیشبینیپذیر میکند، بلکه جادهها را برای سرنشینان و عابران امنتر از هر زمان دیگری خواهد ساخت.
سؤالات متداول
سیستم CW-Net دانشگاه MIT چه تفاوتی با هوش مصنوعی معمولی دارد؟
مدلهای معمولی مثل جعبه سیاه عمل کرده و دلیل تصمیمهایشان را نشان نمیدهند، اما CW-Net فرآیند تصمیمگیری هوش مصنوعی را به مفاهیم انسانی قابل فهم (مانند تشخیص عابر یا جاده لغزنده) تبدیل میکند.
این نوآوری چگونه مانع از تصادفات خودروهای خودران میشود؟
با ارائه بازخورد زنده از مفاهیم ذهنی هوش مصنوعی؛ اگر سیستم متوجه مانعی در جاده نشود، راننده پیش از وقوع حادثه متوجه این نقص شناختی شده و کنترل خودرو را به دست میگیرد.
آیا این سیستم سرعت واکنش خودرو را کاهش میدهد؟
پژوهشگران MIT ساختار لایههای عصبی را به گونهای طراحی کردهاند که شفافسازی استدلالها با کمترین افت راندمان و در زمان واقعی انجام شود، هرچند بهینهسازی مصرف پردازنده در حال توسعه است.
چه شرکتهایی بیشترین بهره را از این فناوری خواهند برد؟
توسعهدهندگان تاکسیهای اینترنتی خودران مانند Waymo و Cruise و خودروسازان پیشگام در سیستمهای کمکراننده نظیر تسلا و مرسدس بنز برای اخذ تاییدیه از نهادهای نظارتی به چنین سامانههایی نیاز دارند.